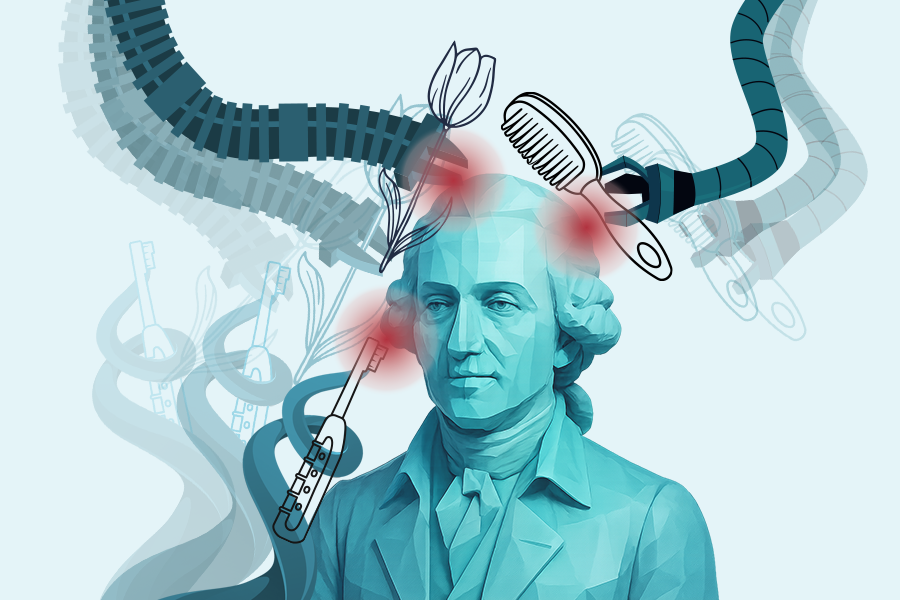
Robot có độ an toàn cao đang trở thành hướng phát triển quan trọng khi công nghệ tự động bắt đầu bước ra khỏi nhà máy khép kín để tương tác trực tiếp với con người. Khác với các hệ thống truyền thống có cấu trúc cứng và luôn cố gắng tránh va chạm, thiết kế mềm sở hữu khả năng uốn cong, co giãn và thích nghi linh hoạt với môi trường xung quanh.
Robot linh hoạt với hệ điều khiển mới từ MIT
Trong nghiên cứu mới, các nhà khoa học tại MIT đã phát triển một hệ điều khiển dựa trên nền tảng toán học vững chắc. Giải pháp này cho phép robot thân mềm hoàn thành nhiệm vụ mà không vượt quá giới hạn lực an toàn. Cánh tay có thể nhẹ nhàng nâng nho hoặc bông cải xanh. Đồng thời, lực nắm được điều chỉnh theo thời gian thực, tương tự cách bàn tay con người phản ứng khi chạm vào vật dễ vỡ.
Thách thức kiểm soát lực trong cấu trúc robot đàn hồi
Tuy nhiên, chính sự linh hoạt đó lại khiến robot có cấu trúc mềm khó kiểm soát. Một biến dạng nhỏ cũng có thể tạo ra lực tiếp xúc khó dự đoán, làm tăng nguy cơ hư hại hoặc chấn thương. Để giải quyết bài toán này, nhóm nghiên cứu đã xây dựng khung điều khiển “an toàn nhận biết tiếp xúc”, kết hợp lý thuyết điều khiển phi tuyến (nonlinear control theory), mô hình vật lý và tối ưu hóa thời gian thực.
Cơ chế bảo vệ thông qua rào cản và mục tiêu điều khiển
Trọng tâm của hệ thống là các hàm rào cản điều khiển bậc cao (high-order control barrier functions), giúp xác định rõ ràng ranh giới vận hành an toàn cho hệ thống. Song song, các hàm Lyapunov điều khiển bậc cao (high-order control Lyapunov functions) dẫn dắt chuyển động tiến tới mục tiêu nhiệm vụ mà vẫn duy trì sự ổn định cần thiết. Nhờ sự kết hợp này, chuyển động trở nên mượt mà, linh hoạt nhưng không tạo ra lực nguy hiểm.
Thử nghiệm trong các tình huống thực tế
Trong quá trình kiểm chứng, hệ thống được đặt vào nhiều bối cảnh khác nhau. Cánh tay có thể ép nhẹ lên bề mặt mềm và giữ lực chính xác mà không vượt ngưỡng. Khi tiếp xúc với vật cong, hình dạng được điều chỉnh để tránh trượt. Bên cạnh đó, khả năng phản ứng kịp thời trước những tác động bất ngờ từ con người cũng được đảm bảo.
Mô hình dự đoán và kiểm soát va chạm
Nền tảng của cơ chế điều khiển là mô hình động lực học Cosserat từng đoạn (Piecewise Cosserat-Segment), cho phép dự đoán biến dạng và vị trí tích tụ lực. Kết hợp với thuật toán phân tách trục bảo toàn khả vi (Differentiable Conservative Separating Axis Theorem), khoảng cách an toàn được ước lượng thận trọng nhưng hiệu quả, giúp chủ động tránh rủi ro.
Cơ hội ứng dụng trong y tế và công nghiệp
Trong y tế, giải pháp này có thể hỗ trợ phẫu thuật với độ chính xác cao hơn và giảm nguy cơ cho bệnh nhân. Trong công nghiệp, hệ thống xử lý hàng hóa dễ vỡ mà không cần giám sát liên tục, góp phần nâng cao hiệu suất và độ tin cậy.
Vai trò của hệ điều khiển thông minh trong tương lai
Nghiên cứu cho thấy vật liệu mềm chỉ là một phần của an toàn. Thay vào đó, hệ điều khiển thông minh mới là yếu tố quyết định để giới hạn lực tiếp xúc trên toàn bộ cấu trúc. Về lâu dài, khi khả năng vận hành ngày càng mở rộng, những hệ thống như vậy sẽ giữ vai trò then chốt, giúp công nghệ này trở thành đối tác đáng tin cậy trong đời sống con người.
Tham khảo: https://news.mit.edu/2025/new-control-system-teaches-soft-robots-art-staying-safe-1202